19年遥控模型赛车的专业制造商


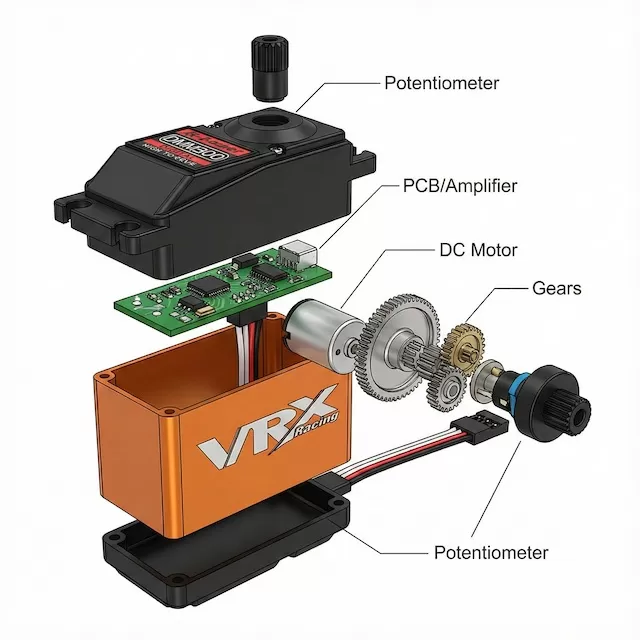
控制电路板(大脑):接收接收机 PWM 信号,解码目标角度位置
直流电机(动力心脏):提供原始旋转动力
齿轮组(肌肉):把电机高转速、低扭矩,减速转化为低转速、大扭矩,驱动转向
电位器(感知传感器):连接输出齿轴,实时检测当前实际角度,反馈给电路板
输出齿轴 + 舵机臂:连接转向拉杆,把旋转动力转化为推拉转向动作
完整工作流程:
操控指令 → 电路板解码 → 电机运转 → 齿轮减速出力 → 舵机臂动作 → 电位器实时反馈角度 → 电路板动态修正偏差
这套闭环每秒循环数千次,实现极致精准定位。
两个参数决定舵机性格,学会取舍才能选对舵机。
扭矩不足:转向迟钝、回中无力、过弯无法回到中位。
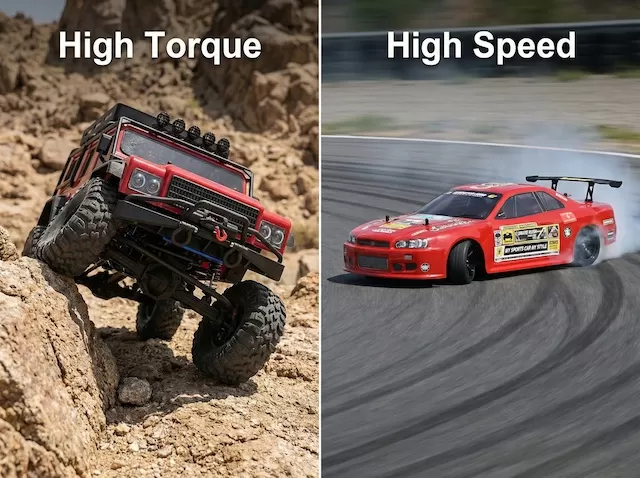
攀爬车 / 大脚越野:优先大扭矩,需要克服巨大地形阻力、保持锁止位置
平路竞速 / 漂移车:优先高速响应,毫秒级反应决定走线好坏
越野车 / 竞速卡车:扭矩与速度均衡,高速响应 + 落地自动回中力度充足
模拟舵机:低频 50Hz 信号,信号间隙会短暂休眠,响应慢、中位虚位大、保持力弱
数字舵机:300Hz + 高速处理器,持续监测位置、持续修正,响应更快、保持力更强、中位更精准
铁芯电机:传统厚重铁芯转子,惯性大、启停慢
空心杯电机:中空线圈结构,惯性极小、启停迅猛、效率更高
高端竞赛舵机均采用空心杯 / 无刷舵机技术。
尼龙塑料齿轮:轻便安静,撞击时优先扫齿断裂,充当机械保险丝保护电机;适合原厂 RTR 入门平路车型
金属齿轮(钢 / 钛):强度极高,可承受巨大冲击;重量偏大、噪音略大;大脚越野、暴力野跑必备
混合复合齿轮:高应力输出位用金属,其余用塑料,平衡重量、强度、噪音,是中高端舵机主流选择
注意电压规格:普通 6.0V、高压 HV 支持 7.4V/8.4V,电压越高速度扭矩越强。
舵机臂安装紧密无虚位
务必设置遥控器 EPA 行程限位:不要让舵机顶住机械死点硬拉,否则过热烧毁